- El proyecto ROCCA es una iniciativa de I+D en el ámbito de la Seguridad y la Defensa orientada al desarrollo de robótica avanzada para tareas de inspección, mantenimiento y asistencia en escenarios operativos complejos
- Uno de los objetivos principales es facilitar que una persona pueda supervisar o intervenir en un entorno sin necesidad de desplazarse físicamente hasta él
- La tecnología desarrollada contempla que los operadores puedan utilizar gafas de realidad virtual y mandos para interactuar con el entorno digital y transferir sus movimientos al robot físico
El Instituto Tecnológico AIJU trabaja ya en desarrollar la tecnología que permitirá a robots humanoides intervenir en entornos complejos y potencialmente peligrosos para las personas.
El centro tecnológico impulsa, junto a otros seis centros nacionales, el proyecto ROCCA, una iniciativa de I+D en el ámbito de la Seguridad y la Defensa orientada al desarrollo de robótica avanzada para tareas de inspección, mantenimiento y asistencia en escenarios operativos complejos.
Uno de los principales avances alcanzados hasta el momento es la validación de una arquitectura que conecta un robot físico con su gemelo digital y permite sincronizar sus movimientos en tiempo real. Esta capacidad constituye un paso previo fundamental para avanzar hacia sistemas de teleoperación más intuitivos, supervisión remota y futuras aplicaciones de robótica avanzada, incluidos los robots humanoides.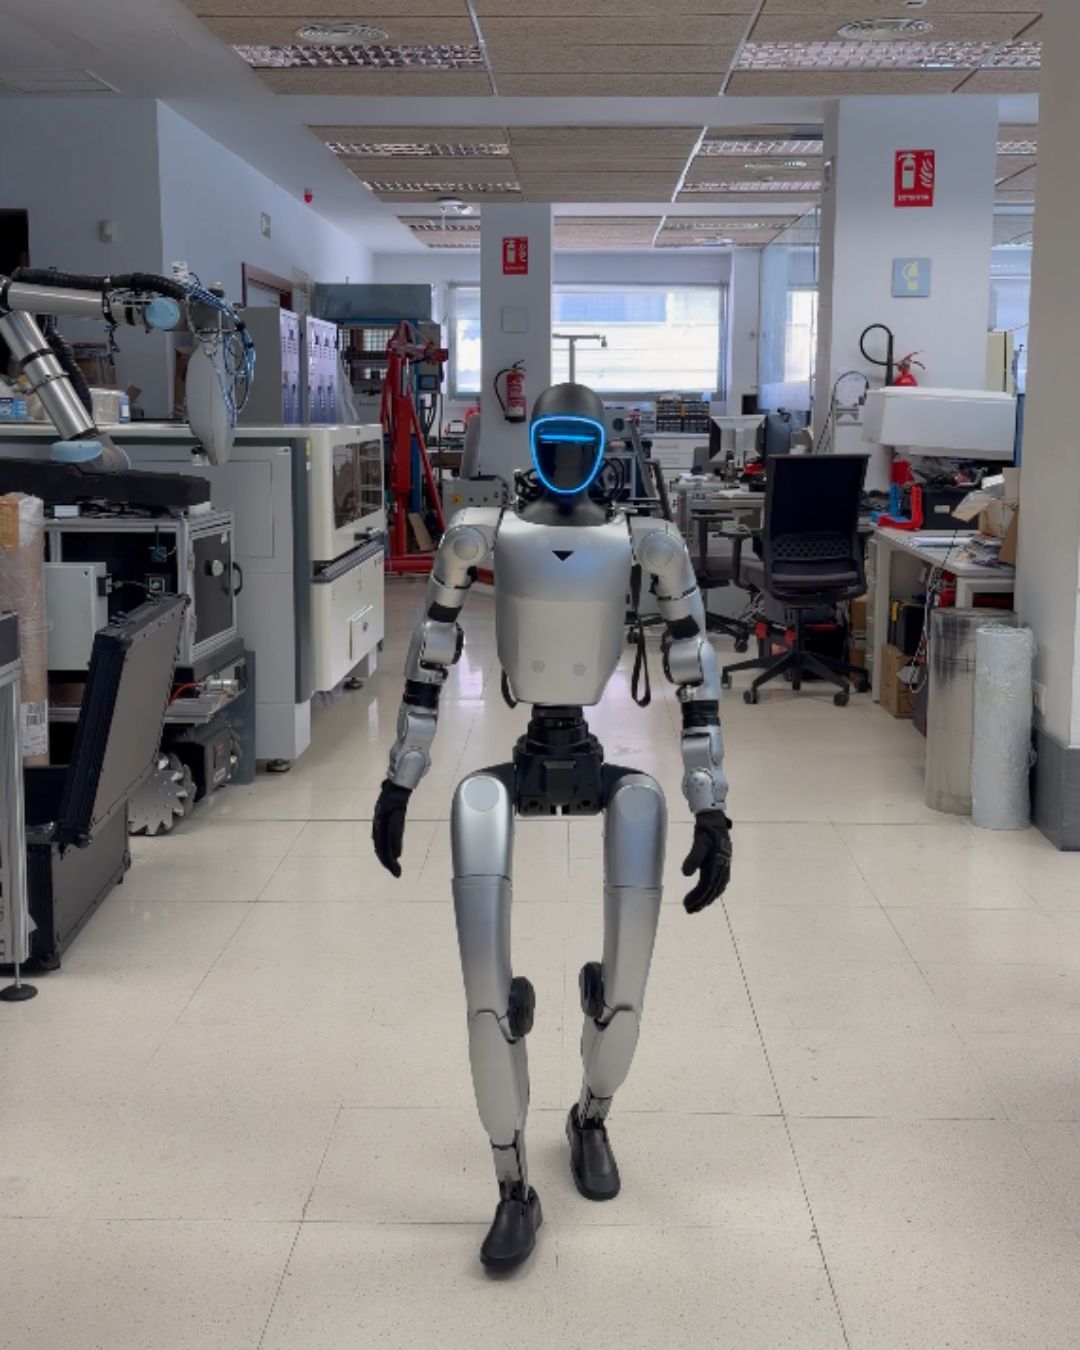
Como explica Daniel Sánchez, doctor en Robótica e ingeniero de Proyectos en AIJU, “antes de que un robot humanoide pueda realizar tareas útiles, es necesario que exista una comunicación fluida entre el operador, el sistema robótico y su entorno digital. Ese es precisamente el tipo de capacidad que estamos desarrollando”.
El hito validado en ROCCA permitirá que los movimientos ejecutados por un robot real se reproduzcan simultáneamente en su representación virtual y que las instrucciones transmitidas desde el entorno digital puedan llegar al sistema físico.
Esta comunicación continua entre ambos sistemas sienta las bases para desarrollar soluciones de control remoto, simulación avanzada y teleoperación inmersiva.
Se trata de una infraestructura tecnológica que, aunque menos visible que las demostraciones de habilidades de los humanoides, resulta esencial para que la robótica pueda dar el salto desde los entornos controlados hasta las operaciones reales.
“Muchas veces la atención se centra en el robot, pero lo realmente importante es la capacidad de comunicación entre la persona y la máquina. Sin esa conexión, el robot es solo una plataforma física”, señala Daniel Sánchez.
Llevar la capacidad de un especialista allí donde no puede llegar
Uno de los objetivos de ROCCA es facilitar que una persona pueda supervisar o intervenir en un entorno sin necesidad de desplazarse físicamente hasta él. La combinación de plataformas robóticas, gemelos digitales y tecnologías inmersivas permitirá avanzar hacia modelos de presencia remota en los que un especialista pueda realizar determinadas operaciones desde una ubicación segura.
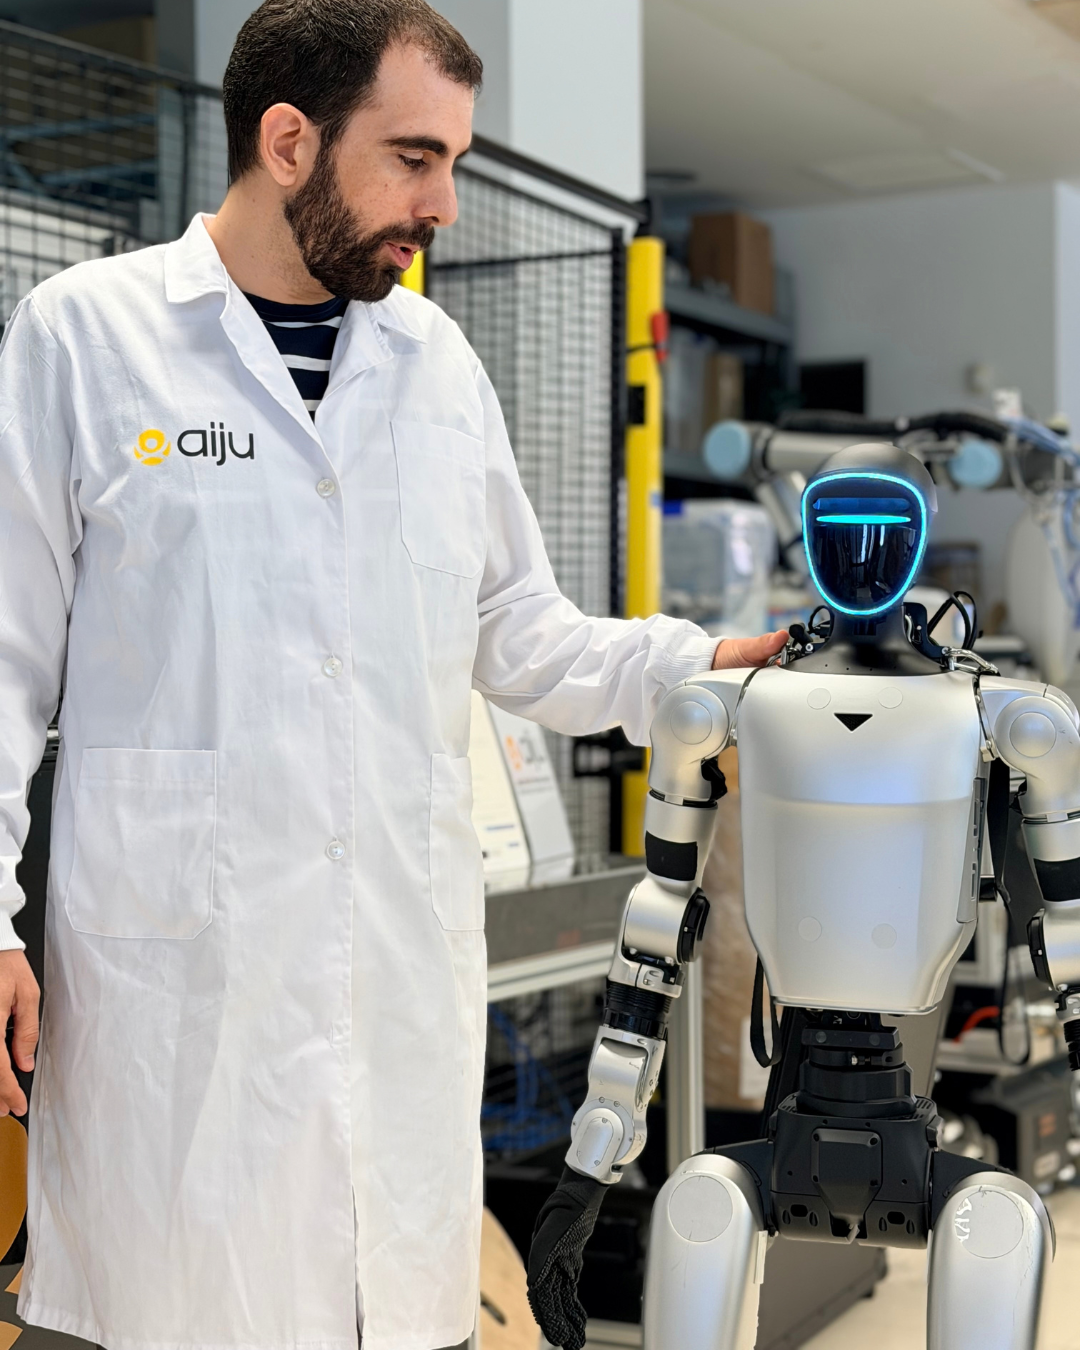
Este planteamiento resulta especialmente relevante en Seguridad y Defensa, donde algunas intervenciones pueden desarrollarse en condiciones de difícil acceso o con riesgos para los profesionales.
Según indica Alfonso López, responsable técnico de proyectos y especialista en tecnologías digitales en AIJU, “el objetivo es trasladar las capacidades de un especialista allí donde no resulta viable desplazar a ese especialista. Esto puede facilitar la inspección de equipos, la asistencia técnica y determinadas operaciones de mantenimiento en entornos complejos o potencialmente peligrosos”.
Entre las aplicaciones contempladas se encuentran la inspección y el mantenimiento de drones, la asistencia sobre equipamiento especializado y el uso de plataformas robóticas en escenarios donde la presencia humana resulta complicada o desaconsejable.
«La finalidad no es sustituir a las personas, sino permitir que puedan actuar de forma segura allí donde actualmente existen limitaciones físicas, logísticas o de seguridad”, subraya Alfonso López.
Soluciones de teleoperación inmersiva
La tecnología desarrollada también abre la puerta a futuras soluciones de teleoperación inmersiva mediante realidad virtual. La evolución prevista contempla que los operadores puedan utilizar gafas de realidad virtual y mandos para interactuar con el entorno digital y transferir sus movimientos al robot físico.
De esta manera, una tarea que hoy requiere programar instrucciones concretas podría ejecutarse de forma mucho más natural. «El operador dejaría de dar órdenes paso a paso para interactuar con el sistema de una forma mucho más parecida a como interactúa con el mundo físico”, explica.
Para más información:
Nebo Comunicación:
Joana Casas: 633 972 319
